Продажи

Itglobal.com предоставил клиентам AIaaS повышенный контроль над стоимостью, доступностью и скоростью ИИ-моделей

ZOLT®AI / NEWS

Itglobal.com (корпорация ITG) в рамках обновления платформы добавил в сервис AIaaS возможность выбирать, через какого поставщика...

Читать далее

ZOLT JOURNAL / ДАЛЬШЕ

Обложка: Индекс поисковика Brave — отдельный вход в ответы нейросетей: как за несколько минут проверить, есть ли в нём ваш сайт
ПродажиHabr AI

Индекс поисковика Brave — отдельный вход в ответы нейросетей: как за несколько минут проверить, есть ли в нём ваш сайт

Индекс поисковика Brave — отдельный вход в ответы нескольких нейросетей: Brave продаёт доступ к нему ИИ-компаниям и сам называет Perplexity среди клиентов. Если страница не выходит в Brave Search, этим сервисам её взять неоткуда, и в их ответы она может не попасть, как бы хорошо ни стояла в Google и Яндексе. В замерах видимости в ответах ИИ-моделей я сохраняю, на какие источники Perplexity ссылается в каждом ответе, и эти логи удобно сверять с выдачей Brave. Сама проверка занимает несколько минут: одну страницу смотрят вручную, список — запросом к Brave Search API.

Обложка: Расшифровка голосовых для CRM на двух ядрах без видеокарты: faster-whisper, ffmpeg и cron
ПродажиHabr ML

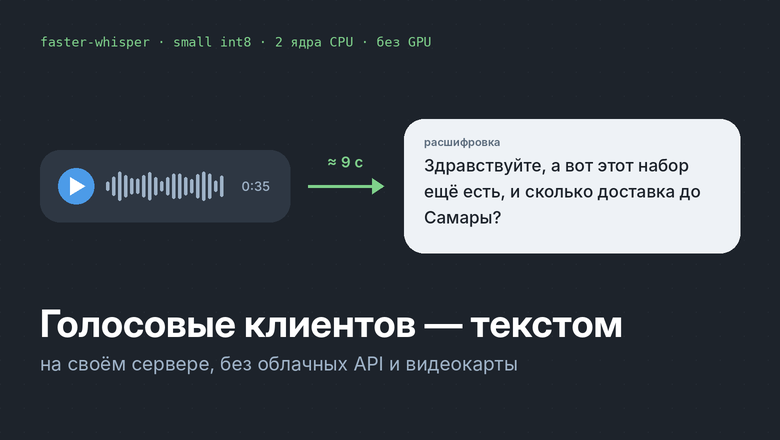
Расшифровка голосовых для CRM на двух ядрах без видеокарты: faster-whisper, ffmpeg и cron

Клиенты любят голосовые, а менеджеру в шумном цеху их не послушать. Да и по списку диалогов не понять, о чём голосовое, пока его не откроешь. Рассказываю, как мы сделали расшифровку голосовых для CRM без облачных API: на сервере в России с двумя ядрами и без видеокарты. Голосовое на 35 секунд превращается в текст примерно за 9 секунд. Внутри — настройки faster-whisper, грабли с декодированием звука и весь скрипт целиком.

Обложка: Как я готовил робота-собаку Unitree Go2 на удаленке к МТС True Tech Champ
ПродажиHabr AI

Как я готовил робота-собаку Unitree Go2 на удаленке к МТС True Tech Champ

Привет, Хабр! Я Руслан Рахимов, занимаюсь воплощенным ИИ в отделе исследований Т-Технологий: на стыке восприятия, управления и симуляции. Сейчас я в основном работаю с роботами-манипуляторами, а до этого плотно занимался 3D-компьютерным зрением и защитил по нему кандидатскую. Например, в работе GSplatLoc мы с коллегами улучшали визуальную локализацию с помощью 3D Gaussian Splatting — чтобы робот по камере точно понимал, где находится. В статье рассказываю о чемпионате True Tech Champ 2026 и о том, как я готовил своего робота к участию. Делюсь опытом, как устроить цикл «из реальности в симулятор и обратно» (real2sim2real) и как решать, каким цифрам двойника верить, когда робота нет под рукой.